CHIHAI: Din professionelle encoder-motorproducent!

Bredt produkt

Shenzhen Chihai Motor Co., Ltd., grundlagt i 2002, er enprofessionel producent af mikro-dc-motorer og dc-reduktionsmotorer. Vores virksomhed startede med mikromotor og udviklede derefter flere serier af DC-decelerationsmotorer.

Professionelt team

Vores teammedlemmer har mange års erfaring og er eksperter inden for deres respektive områder. Vi har mere end 210 dygtige medarbejdere og 26 tekniske ingeniører.

24 timers online service

Vores kunders behov er altid vores højeste prioritet. Vi lytter nøje til deres bekymringer og arbejder sammen for at finde løsninger.

Konkurrencedygtig pris

Vi tilbyder konkurrencedygtige priser på alle vores produkter, og vi samarbejder med vores kunder om at skabe et budget, der opfylder deres behov.

Hvad er en encodermotor?


Motorencodere er roterende encodere tilpasset til at give information om en elektrisk motoraksels hastighed og/eller position. Ligesom roterende indkodere generelt er motorkodere oftest magnetiske eller optiske og producerer signaler, der enten er inkrementale eller absolutte.

Fordele ved at bruge encodermotor


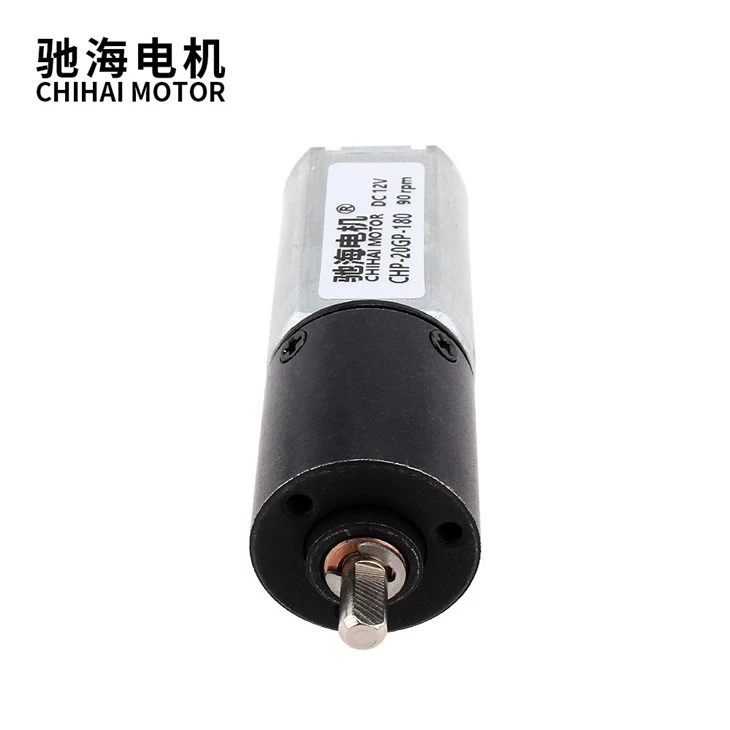
CHP-20GP-180 Dc Planetary Gear Motor

Positionsbekræftelse

Når den skubbes ud over sine grænser, vil en stepmotor gå i stå, før den når endepunktet. Denne hændelse opstår typisk, når motorer ikke er tilstrækkeligt specificeret til højcyklusapplikationer. En encoder kan give positionsfeedback i slutningen af ​​bevægelsesprofilen, hvilket indikerer, om stepmotoren stoppede, før den nåede slutpositionen. Controlleren sammenligner kodertællingerne, der definerer den faktiske motorposition med målmotorpositionen ved slutningen af ​​et træk for at bestemme, om der er en forskel. Hvis encoder-tællingerne ikke stemmer overens med den aktuelle motorposition, beregnes og udføres en korrigerende bevægelse eller bevægelsesprofil.
Positionsverifikation bruger den enkleste algoritme og udføres ved hjælp af den mest basale controller eller mikroprocessor; denne funktion kræver dog, at man venter på, at bevægelsesprofilen er færdig, før der foretages beregninger og korrektioner. Som et resultat kan operatører vente længe, ​​før de udfører det korrigerende træk. Positionsverifikation er ideel til applikationer med lav cyklus og lav volumen, såsom i et test- eller laboratoriemiljø, eller operationer med manuelle processer, hvor cyklustiden ikke er et problem.

Stalddetektion

Fastlåsningsdetektering giver brugeren/systemet/maskinen besked, så snart der opstår en motorstop, hvilket eliminerer usikkerheden om, hvorvidt motoren nåede sin målposition. En mere avanceret funktion end positionsverifikation, stall-detektering gør det muligt for controlleren at sammenligne registrene over encoder-tællingerne og målmotorens position på en kontinuerlig basis i stedet for kun ved slutningen af ​​bevægelsen. Sammenligningen kører kontinuerligt i baggrunden. Som et resultat detekteres stalltilstanden med det samme uden at vente på, at motoren fuldfører en tom cyklus, så korrigerende træk kan udføres hurtigere.


Ved detektering af en stall kan controlleren også advare en PLC, PC eller HMI på højere niveau for at undgå forstyrrelser i maskinens overordnede funktion eller anmode om indgreb fra en menneskelig operatør. Så snart controlleren registrerer et problem i flytteprofilen, udløser den korrigerende handling. Stalddetektion er bedre til tidsfølsomme applikationer, eller når cyklustider er vigtige. Det er minimumsniveauet af funktionalitet for en industriel løsning.

Forebyggelse af stall

Selvom systemets funktionalitet øges kraftigt, forbedrer stall-detektion ikke i sig selv trinmotorens ydeevne; det kræver stadig, at operatøren udfører en korrigerende bevægelse og re-refererer aksen til udgangspositionen. Blokeringsforebyggelse, på den anden side, justerer dynamisk og automatisk bevægelsesprofilen for at forhindre en stalling, hvilket gør det muligt for motoren at køre med konstant drejningsmoment for at komme i en nøjagtig slutposition uden at gå i stå. Controlleren justerer intuitivt motorhastigheden, hvor drejningsmomentet er tilstrækkeligt til at holde motoren i bevægelse og eliminere forsinkelsen mellem faktiske indkodertal og målmotorposition. På denne måde fortsætter motoren med at køre, dog med reduceret maksimalhastighed.
Skalaen for hastighedsreduktionen er direkte relateret til forskellen i motorens tilgængelige drejningsmoment og det drejningsmoment, der kræves af bevægelsesprofilen. I mange tilfælde vil hastighedsændringen være meget lille eller umærkelig for brugeren. Mens motoren fuldfører en bevægelsesprofil og med succes når målets slutposition, er afvejningen øget samlet bevægelsestid.
Forebyggelse af stall giver fordele i forhold til stalldetektion, hvis operationer ikke går som planlagt på grund af øget friktion, belastningsvariation eller andre faktorer. I praksis ville du ikke designe et system, så drevet/controlleren konstant justerer bevægelsesprofilen. I sidste ende vil systemet tage længere tid at gennemføre bevægelser, hvilket kan have en negativ indvirkning på maskinens overordnede drift.

Servokontrol og øget motormoment

Ved at bruge encoderfeedback til servostyring øger en stepmotor motorens drejningsmoment for større dynamisk ydeevne. Med topdrejningsmomenter op til 50 % højere end motorens nominelle holdemoment, kan det servostyrede stepmotorsystem fungere ved højere accelerationshastigheder og med højere gennemløb for hurtigere maskincyklusser.
 
Typer af encodermotor


AC motor indkodere

AC induktionsmotorer er omkostningseffektive, robuste og holdbare. Disse egenskaber gør dem særligt almindelige i en lang række automatiserede maskinstyringssystemer. Motorencodere giver AC-motorer en større grad af hastighedskontrol, end de ellers ville have. Fordi AC-motorer bruges så vidt, sætter de fleste applikationer en præmie på stød- og vibrationsmodstand. Encodere med industrielle konnektormuligheder såsom en ledningsboks, låsning eller mil-spec foretrækkes ofte.

 
DC Motor Encodere

Den nøjagtige hastighed af DC-motorer kan være særlig vanskelig at kontrollere uden feedback med lukket sløjfe. Isoleret fra resten af ​​et system kan en viklet trådaksel, der roterer inden for en stators magnetfelt, måles med en vis præcision; i virkelige applikationer er motorencodere ofte den eneste måde at informere systemet om en jævnstrømsmotors nøjagtige hastighed.

 
Servomotorkodere

Permanentmagnetmotorer eller servomotorer har en tendens til at blive brugt i situationer, hvor præcision er vigtigere end kraft. Servomotorkodere følger trop og er ofte designet som højopløselige absolutkodere til brug i lukkede sløjfesystemer. Inkrementel encoder-feedback, når den er koblet med det passende kontrolsystem, kan være et billigere feedback-alternativ til servomotorer.

 
Trinmotorkodere

Stepmotorer giver positionsinformation i kraft af deres design, hvilket gør dem til populære, omkostningseffektive komponenter i åbne sløjfesystemer. Denne funktion forhindrer dem også i at tilbyde præcis hastighedskontrol, især når belastningen skifter hyppigt og pludseligt. Stepmotorkodere giver feedback med lukket sløjfe for mere præcis styring og er ofte inkrementelle for at forbedre den positionskontrol, der er iboende i stepmotordesign. Mange stepmotorer er kompakte i størrelse og er velegnede til modulære encodere, der ikke bruger lejer.


Produktcenter


DC Planetary Gear Reduction Motor With Encoder

I en Cut-To-Length-applikation

En encoder med et målehjul fortæller styreenheden, hvor meget materiale der er blevet tilført, så styreenheden ved, hvornår den skal skære.

CHP-20GP-180 Dc Planetary Gear Motor

I et observatorium

Enkoderne fortæller aktuatorerne, hvilken position et bevægeligt spejl er i ved at give positioneringsfeedback.

CHF-480WA HIGH Torque Motor

På jernbane-billøftedonkrafte

Præcisionsbevægelsesfeedback leveres af indkodere, så jackstikkene løftes i forening.

CHP-20GP-180 Dc Planetary Gear Motor

I et Precision Servo Label-påføringssystem

Encodersignalet bruges af plc'en til at styre timingen og hastigheden af ​​flaskerotation.

480 Medium Speed High Torque Shaft Motor

I en udskrivningsapplikation

Feedback fra indkoderen aktiverer et printhoved for at skabe et mærke på et bestemt sted.

480 Medium Speed High Torque Shaft Motor

Med en stor kran

Encodere monteret på en motoraksel giver positioneringsfeedback, så kranen ved, hvornår den skal løfte eller frigive sin last.

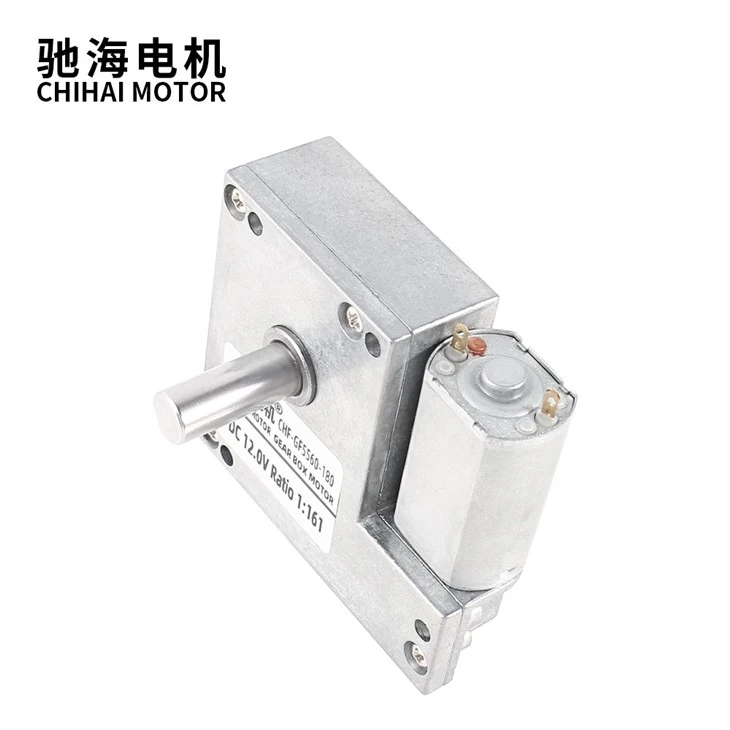
GF5560-180 Dc Turboworm Gear Reduction Motor

I en elevator

Encodere fortæller controlleren, når bilen har nået den rigtige etage i den korrekte position. Det vil sige, at encoderbevægelsesfeedback til elevatorens styreenhed sikrer, at elevatordøre åbner i niveau med gulvet. Uden indkodere kan du komme til at klatre ind eller ud af en elevator i stedet for blot at gå ud på et plant gulv.

48GE Permanent Magnet DC Micro Plastic Gear Motor

På automatiserede samlebånd

Enkodere giver bevægelsesfeedback til robotter. På et samlebånd til biler kan dette betyde, at man sikrer, at robotsvejsearmene har den korrekte information til at svejse på de korrekte steder.

Turntable Rotation Gear Motor CHW-9L370

Position og hastighedskontrol af encodermotor


Regel 1: Encoder til positionering

En god anbefaling er at vælge en encoder med et antal impulser højere end 360 grader divideret med den nødvendige vinkelpositionsnøjagtighed; med andre ord et antal stater, der er fire til ti gange højere. Til positionering vælges en encoder med linjedriver (differentialsignal).

Regel 2: Encoder til højpræcisionspositionering

Vælg optiske indkodere med en linjedriver til højpræcisionspositionering. De har en højere opløsning, mindre jitter og en lavere INL end interpolerede magnetiske indkodere.

Regel 3: Encoder til positionering med mekanik

Vælg en magnetisk encoder med en linjedriver og med et moderat eller lavt antal tilstande. Den mekaniske reduktion vil øge opløsningen. På grund af det mekaniske spil vil systemet ikke kunne drage fordel af en højpræcision optisk encoder.

Rule 4: Encoder for High-Speed Control (>500 rpm)

Vælg en encoder med et moderat eller lavt antal tilstande og en tilstrækkelig høj maksimal hastighedsklassificering. Der er normalt ikke behov for en optisk encoder med høj præcision. En god tommelfingerregel, der normalt er tilstrækkelig til de fleste applikationer, er (hastighed i RPM) × (koderopløsning i CPT) > 100,000.

Regel 5: Encoder til lavhastighedskontrol (< 100 Rpm)

Vælg en encoder med et højt eller meget højt antal tilstande i kombination med en hurtig controller.

 
Monteringsmuligheder for motorencodere
Akselmotorencodere

Traditionelt opnås motorfeedback med en akslet encoder koblet direkte til motorens aksel. Dette giver akselmotorkodere en grad af elektrisk og mekanisk isolering, som andre designs ikke gør. Kobling af en akslet encoder til en motor kræver dog en lang nok motoraksel til sikker montering. En dårligt forbundet kobling kan påvirke en motors ydeevne negativt ved at ændre akslens vinkel. I mange designs bruges et klokkehus eller afstand mellem motor og encoder. Disse overvejelser tilføjer typisk omkostninger til akselmotorencodere.

Gennemboring, blind hul boring/hul aksel og navmotorkodere

Encodere med gennemboring og blind hulboring/hulaksel er nemmere at installere end pakker med aksel: de monteres direkte på motorakslen via en gennemløbsakselkrave og bruger normalt en fleksibel stålsnorarm til at fastgøre til motorhuset. Nogle gennemborede huse fastgøres via et motorkompatibelt hus, såsom et C-face design. Denne fremgangsmåde kræver ikke en separat kobling eller efterfølgende akseljustering. Encodere med gennemgående boring giver ikke i sig selv elektrisk isolering, medmindre de er udstyret med ikke-ledende boringsindsatser og monteringsbøsninger. De fleste gennemborede og blinde hule boringer/hulakselmotorkodere har normalt lettere lejer og husstruktur og er typisk lavere omkostninger end modeller med aksel som resultat.

Modulære motorkodere

Modulære encodere har en encoderskive, der er monteret direkte på akslen uden en lejesamling. Et separat sensormodul understøttes af et let hus. Fordelene ved dette design er kompakt størrelse og lavere omkostninger på grund af de reducerede mekaniske komponenter. Derudover gør manglen på lejer det muligt for encoderen at arbejde ved meget høje hastigheder – 30,000 RPM eller højere – og uden træk eller startmoment. Modulære encodere kan være modtagelige for stød og vibrationer på grund af fraværet af lejer eller en stabiliserende husstruktur. En anden ulempe er, at de fleste designs kræver yderligere installationsindsats for at sikre, at disken og sensoren er korrekt justeret og med mellemrum.

Ringmonterede motorkodere

Ligesom modulære indkodere, men større i skala, involverer ringmonterede motorkodere en sensorsamling monteret på motorens hus og et magnetisk hjul monteret på motorens aksel. Resultatet er typisk mere modstandsdygtigt over for stød, vibrationer og forurening end en optisk encoder, men det magnetiske hjul kan stille ekstra mekaniske krav til selve motoren. Derfor er ringmonterede indkodere særligt nyttige i tunge applikationer, der involverer kraftigere motorer med mere robuste rammer. Ringmonterede indkodere bruger relativt grov opløsning sammenlignet med optiske indkodere og er kun egnede til hastigheds- og retningsfeedback.

Mini DC Worm Motor With Encoder

Hvad skal man overveje, når man vælger encodere?

Signaltype

Indkodere giver information om placeringen af ​​et objekt i form af signaler, der sendes til enheden. Ældre, omend pålidelige, analoge indkodere bruger et analogt signal til dette. Analoge indkodere er populære på grund af deres kompatibilitet med mange industrielle controllere. De mest almindelige signaler er 0-10 V og 4-20 mA. I dette tilfælde er spændingsudgangen mere modtagelig for interferens og ledningsmodstand. Strømudgangen er mere modstandsdygtig over for elektrisk støj og har lavt signaltab, når der overføres data over lange kabelløb. Samtidig bliver de med succes erstattet af industrielle indkodere med et digitalt signal. Ud over transmissionsnøjagtigheden er de også kompatible med moderne industrielle grænseflader.

Kompatibilitet

Kompatibilitet med industrielle automationsgrænseflader. Mens industrielle systemer går over i fuld automatisering, er det vigtigt at vælge encodere, der er egnede til interaktion med den valgte grænseflade, for eksempel ProfiNet eller ProfiBus-kompatible.

Beskyttelsesgrad

Graden af ​​beskyttelse er en lige så vigtig parameter. Især hvis du bruger encoderen under vanskelige driftsforhold, såsom forhøjede temperaturer på grund af motoropvarmning.

Fabrikant

Selvom sådant udstyr nu tilbydes af mange producenter, er kvalitet og pålidelighed parametre, der ikke overholdes af alle. Hvis du ønsker at få udstyr, der vil fungere upåklageligt, og levere data med maksimal nøjagtighed og hastighed, er det bedre at kontakte os.

 
Vores certificeringer og encodermotor


productcate-800-572

productcate-730-730

CHIHAI MOTOR

productcate-730-730

CHIHAI MOTOR

productcate-730-730

CHIHAI MOTOR


Ofte stillede spørgsmål om encodermotor

Q: Hvad er en encodermotor?

A: En motorencoder er en roterende encoder, der er monteret på en elektrisk motor, der giver feedback-signaler med lukket sløjfe ved at spore en motoraksels hastighed og/eller position. Forskellige motorkoderkonfigurationer er tilgængelige, såsom inkrementel eller absolut, optisk eller magnetisk, og akslet eller nav/hul aksel, blandt andre.

Q: Kan du tilføje en encoder til en motor?

A: I sig selv kan en jævnstrømsmotor ikke styres som en servomotor eller en stepmotor. Men tilføj en encoder, og du låser op for DC-motorens fulde potentiale. Ved at bruge denne tilgang kan du udnytte en jævnstrømsmotors enkelhed, jævne drejningsmoment og lette profil til din kontrollerede anvendelse.

Q: Hvordan fungerer en encoder servomotor?

A: Indkodere bruger forskellige typer teknologier til at skabe et signal, herunder: mekanisk, magnetisk, resistiv og optisk - optisk er det mest almindelige. Ved optisk sensing giver koderen feedback baseret på lysets afbrydelse.

Grafikken nedenfor skitserer den grundlæggende konstruktion af en inkrementel roterende encoder, der anvender optisk teknologi. En lysstråle udsendt fra en LED passerer gennem Code Disk, som er mønstret med uigennemsigtige linjer (meget ligesom egerne på et cykelhjul). Når encoder-akslen roterer, afbrydes lysstrålen fra LED'en af ​​de uigennemsigtige linjer på kodeskiven, før den opfanges af fotodetektorenheden. Dette frembringer et pulssignal: lys=tændt; intet lys=slukket. Signalet sendes til tælleren eller controlleren, som så sender signalet for at producere den ønskede funktion.

Q: Hvad er formålet med en encoder?

A: En encoder er en sensorenhed, der giver feedback. Indkodere konverterer bevægelse til et elektrisk signal, der kan læses af en eller anden type kontrolenhed i et bevægelseskontrolsystem, såsom en tæller eller PLC. Encoderen sender et feedbacksignal, der kan bruges til at bestemme position, tælle, hastighed eller retning.

Q: Er en encoder AC eller DC?

A: Encodere bruges primært til hastigheds- og positionsstyring af AC-induktionsmotorer og DC-motorer.

Q: Hvad er de forskellige typer encodermotorer?

A: En koder er klassificeret i fire typer: mekaniske, optiske, magnetiske og elektromagnetiske induktionstyper. Der er fire typer information, der er nødvendig for at rotere motoren med høj nøjagtighed: rotationsmængde, rotationshastighed, rotationsretning og rotationsposition.

Q: Hvad er forskellen mellem absolutte og inkrementelle indkodere?

A: Indkodere kan producere enten inkrementelle eller absolutte signaler. Inkrementelle signaler indikerer ikke specifik position, kun at positionen er ændret. Absolutte indkodere, på den anden side, bruger et andet "ord" for hver position, hvilket betyder, at en absolut indkoder giver både indikationen af, at positionen er ændret, og en indikation af indkoderens absolutte position.

Spørgsmål: Hvilke typer indkoderteknologi?

A: 1) Optisk encoder:
En optisk indkoder er en af ​​de mest brugte indkodere, og den er sammensat af en lyskilde, en roterende disk og et lysdetektorkredsløb. Når den er tændt for lyskilden eller lysdioden er tændt og i det yderste modsatte, er den lyskilde fotodetektoren og derimellem placeres encoder-skiven. Encoderskiven består af en sort skive, der har skåret huller i mellem, gennem hullerne modtages lyset af fotodetektoren, og det afbrydes, når der ikke er et hul til stede. Dette får lyset til at pulse, som behandles af mikrocontrolleren, og derefter bestemmer den retningen, den roterer i, en mus er et godt eksempel på denne type encoder.
2) Lineær encoder:
En lineær encoder er en type encoder, der mest bruges i industriel automation og kontrol. Det er en enhed, der har en lineær skala, der bestemmer dens position. På skalaen er der en sensor, den kan aflæse skalaen og bestemme dens position. En digital Vernier-caliper er et godt eksempel på en lineær encoder. Lineære indkodere kan være absolutte eller trinvise. Denne type encoder bruges i højpræcisionsinstrumenter som drejebænke og industrielle automationsværktøjer.
3) Absolut encoder:
En af de mest interessante encodere, som du kan lære om, er den absolutte encoder. I modsætning til en inkrementel encoder, der giver kontinuerlige strømme af bit, mens den roterer, er en absolut encoder en type encoder, der udsender unikke ordbits for hver position i rummet. Dette giver højere opløsning end andre inkrementelle encodertyper, og det kan også tilpasses til forskellige typer mikrocontrollere for bedre ydeevne.
4) Inkrementel encoder:
En inkrementel koder er en anden mest almindelig type koder, der almindeligvis bruges til forskellige typer applikationer. Det er en koder, der konverterer vinkelbevægelse til digitalt/analogt signal afhængigt af kodertypen. En inkrementel encoder kan bruges til at bestemme positionen af ​​motorens aksel, og den bruges mest i servomotorer.

Q: Hvad forårsager motorencoderfejl?

A: Den mest almindelige årsag til encoderfejl er en skæv/bøjet aksel, der ikke længere sidder ordentligt på lejerne, et problem, der også kaldes akseludløb. En skæv aksel tilføjer stress til de indvendige lejer og kan føre til lejefejl og eventuel overophedning af encoderen.

Q: Hvordan tester du en encoder?

A: Tænd for encoderen, drej akslen langsomt, og observer spændingsaflæsningen på multimeteret. Kontroller spændingsaflæsningerne i forhold til de forventede spændingsniveauer, der er angivet i encoderens datablad. Spændingen bør ændre sig, når akslen drejes, hvilket indikerer, at encoderen fungerer korrekt.

Q: Hvor nøjagtige er motorencodere?

A: Enkodernøjagtighed måles i bueminutter eller buesekunder med 20 bueminutter (0.3 grader) eller bedre generelt betragtet som en højnøjagtighedskoder med nogle præcisionsenheder i størrelsesordenen 5 buesekunder (0,0014 grader) . Nøjagtigheden af ​​en koderlæsning kan forringes af flere fejlkilder.

Q: Hvorfor er min børsteløse motor så høj?

A: I den børsteløse motor kommer den permanente magnet ind i luftgabet nogenlunde langs den radiale retning og genererer radial kraft på statoren og rotoren, hvilket forårsager elektromagnetisk vibration og støj.

Q: Hvad er en 4x4 encodermotor?

A: Det er 4WD Transfer Case Shift Encoder Motor. 4WD Transfer Case Shift Encoder-motoren er den del, der drejer gearet inde i transferkassen, så dit køretøj kan skiftes til 4x4-tilstand. Shift Encoder-motoren er placeret på ydersiden af ​​overføringsboksen og er fastgjort til overføringsboksen med 3 bolte.

Vi er professionelle producenter af encodermotorer i Kina i over 15 år, specialiseret i at levere tilpassede produkter af høj kvalitet. Vi byder dig hjertelig velkommen til engros bulk-encodermotor på lager her fra vores fabrik.

Send forespørgsel